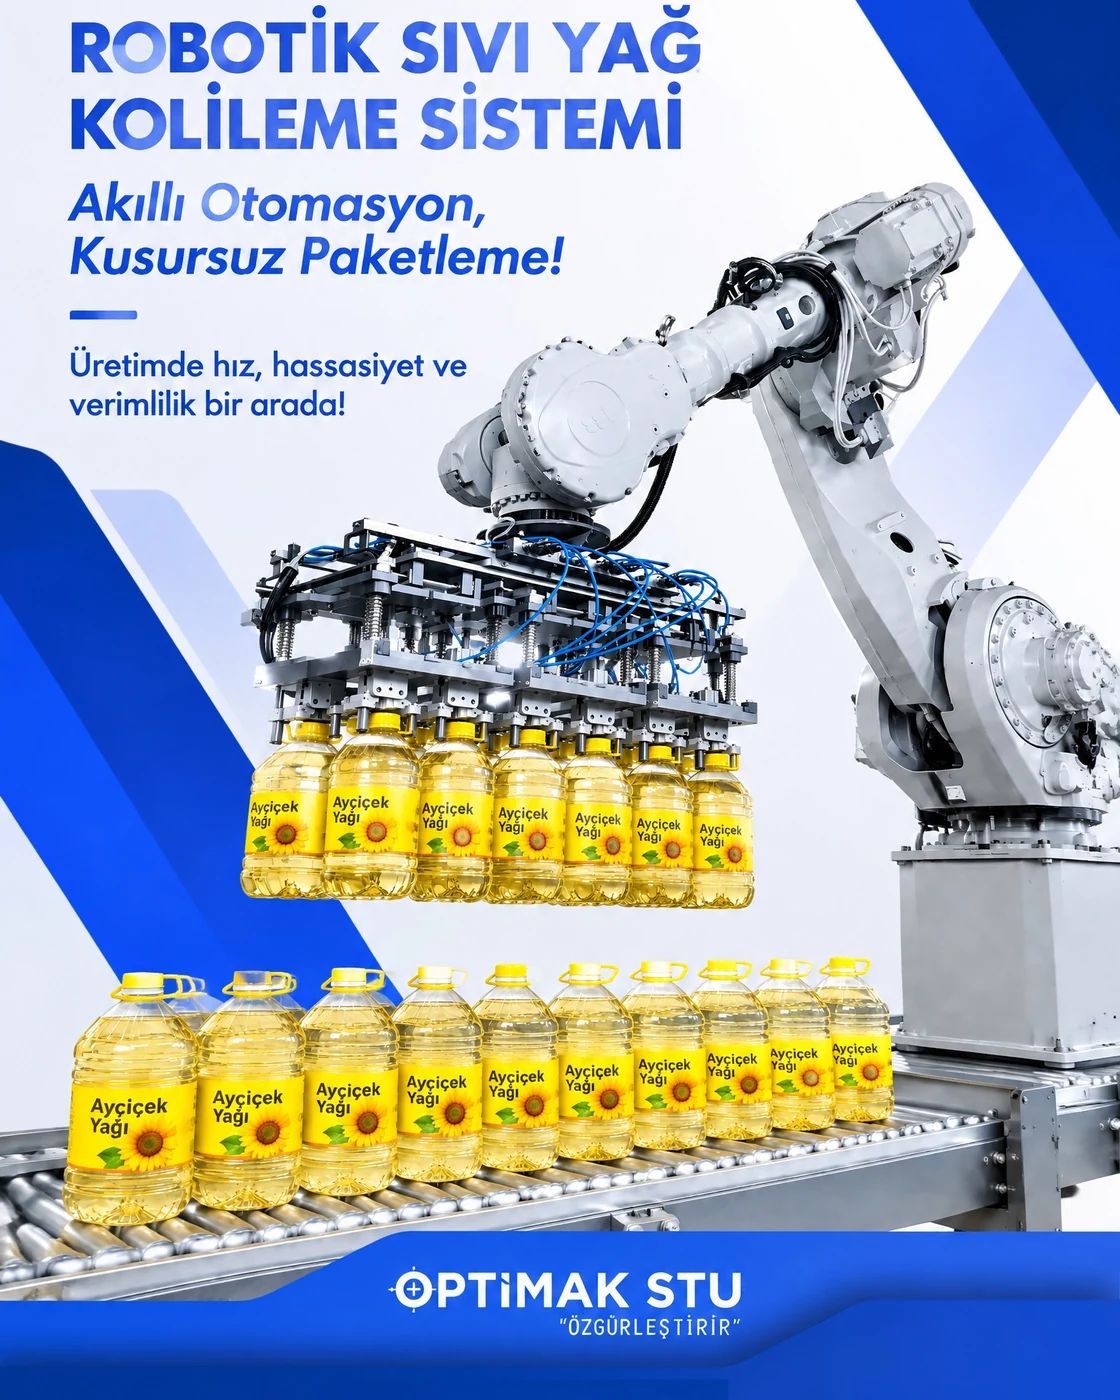
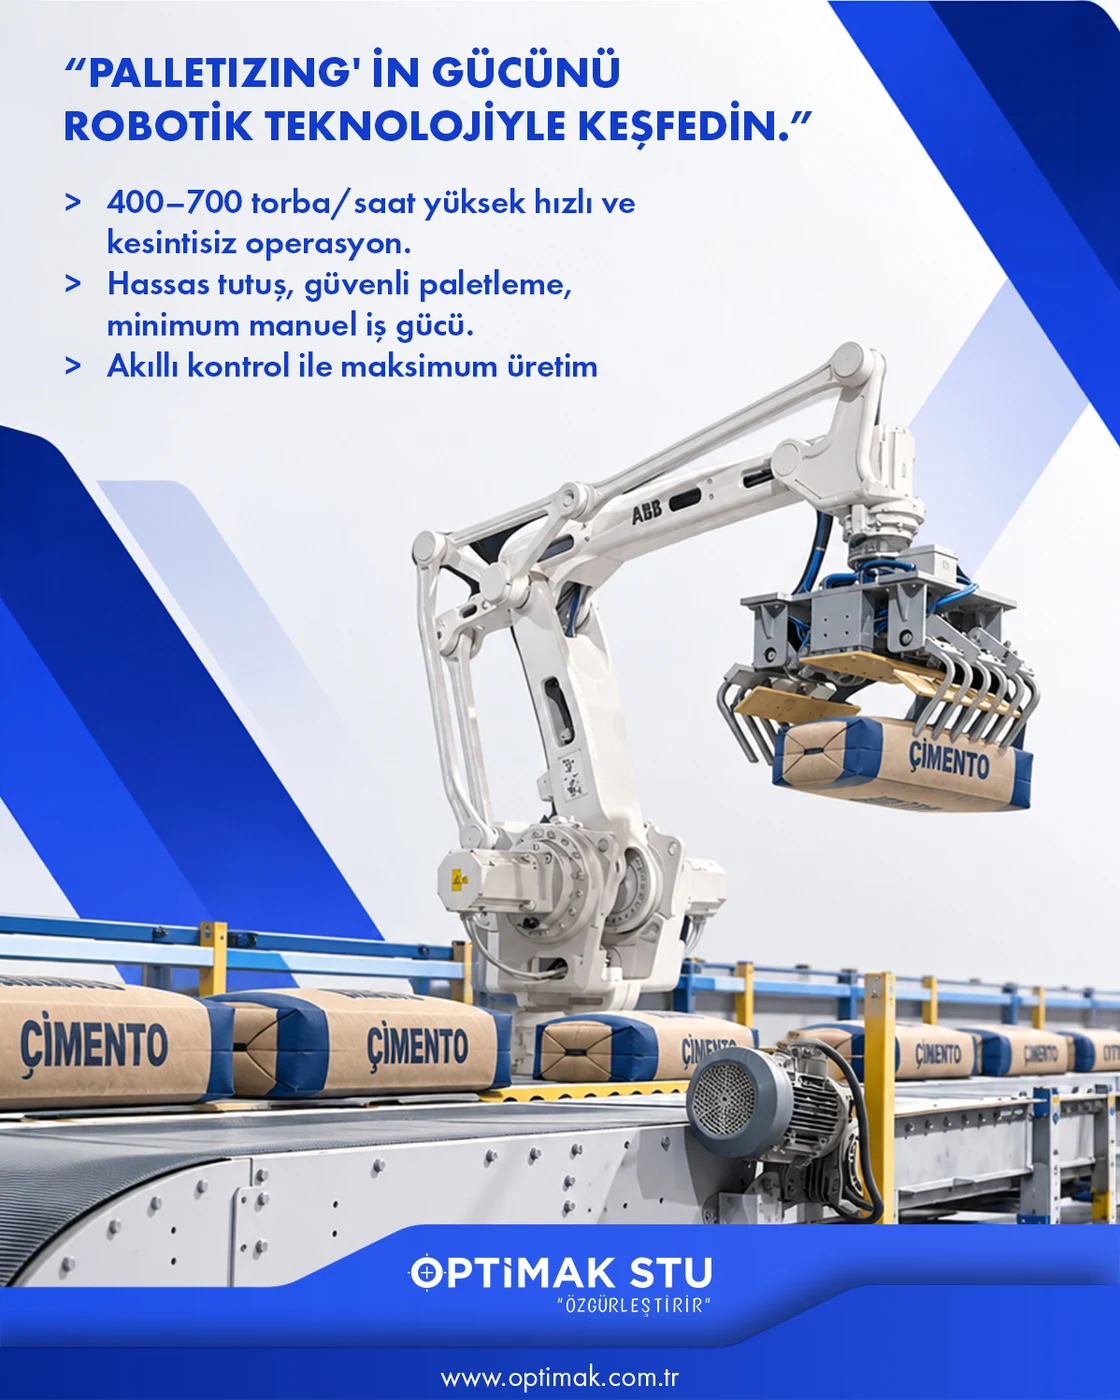
В публикации о роботизированной паллетизации от 17 сентября 2026 года Optimak STU рассказала о системном подходе к сложным операциям перемещения тяжёлых мешков. Одним из ключевых элементов презентации стало применение механических или пневматических захватов с учётом характеристик продукции.
Архитектура автоматизации с управлением через PLC и HMI рассматривается вместе с контролируемым перемещением мешков и их размещением по схеме укладки на паллете. В публикации подчёркиваются цели сокращения ручного перемещения и более упорядоченного выполнения операций конца линии.